码垛机器人系统集成 从本体到整线的关键技术与工程实践
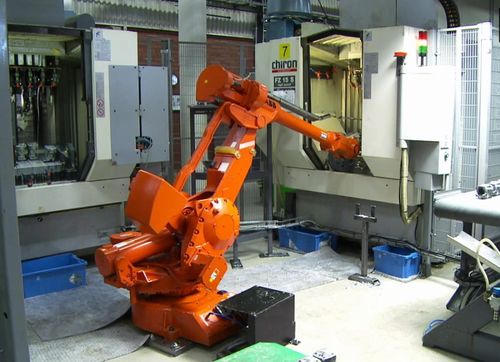
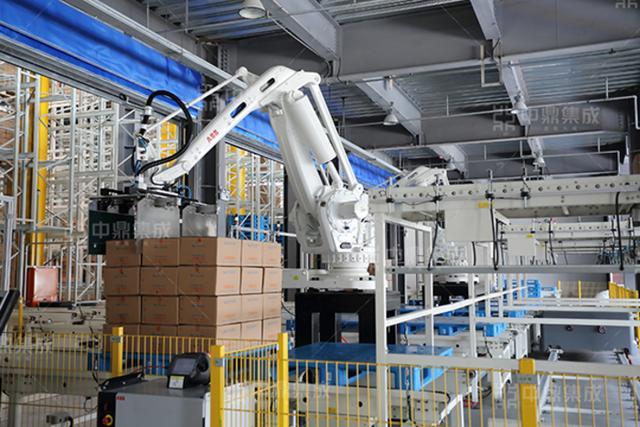
码垛机器人系统集成是指以工业机器人为核心,整合末端执行器、视觉/传感系统、输送线、托盘库、安全防护及控制软件,形成一套可自动完成货物搬运、堆叠与出库的完整解决方案。它不仅仅是“把机器人装到产线上”,而是涉及机械、电气、控制、软件与工艺的综合工程。
一、系统构成与功能定位
典型的码垛机器人集成系统包括:机器人本体(如四轴码垛专用机器人或六轴通用机器人)、抓手/夹具(夹板式、真空吸盘式、气囊式等,需根据箱、袋、桶等不同物料选择)、输送与定位机构、托盘输送与供给装置、安全围栏与光幕、PLC与机器人控制柜、以及上位管理软件或WMS/WCS接口。
系统集成要解决的核心问题包括:来料识别与定位、抓取姿态与垛型规划、多品种混垛、节拍与产能匹配、异常处理与安全联锁。最终目标是实现“无人化、高节拍、低破损、可追溯”的码垛作业。
二、系统集成的关键技术
- 末端执行器设计:它是系统集成中变化最大、最影响效率的环节。纸箱常用夹板式;袋装物料需防滑、防漏;桶装或膜包饮料适合真空吸盘加侧夹。设计时需校核重量、重心、惯量对机器人负载与轨迹的影响。
- 视觉与定位:2D/3D视觉用于识别来料位置、姿态和缺陷,尤其适用于来料无序或混线生产。视觉与机器人手眼标定、节拍同步是集成难点。
- 垛型规划与路径优化:决定产能和稳定性。需要根据箱型尺寸、托盘规格和层数要求生成最优垛型,兼顾重心与稳定性,并与机器人运动轨迹、落差抓取策略综合优化。
- 控制与通讯:机器人、PLC、视觉、输送线之间需通过Profinet、EtherCAT、Modbus TCP等实时通讯。状态机与安全逻辑必须保证连锁:抓手未夹紧不放行、人员进入安全区域立即停止、托盘未到位不码垛。
- 仿真与离线编程:大型集成项目通常先用RobotStudio、RoboGuide、RoKiSim等仿真验证可达性、节拍和干涉。这是减少现场调试时间的必要步骤。“
三、工程实施要点
\"ce集成成败往往在细节。首先需明确产能计算:假设要求每小时码600箱,每层20箱,约需3层/小时;单次抓取1箱或整层抓取会决定机器人选型与预算。通常整层抓取(行架或机器人配合整层夹爪)节拍更高。
做好节拍分析与摩擦:不是机器人本体快就够,要计算取料--移动--放料--返回每一段时间,以及等待来料的间隔。常见“集成后产能不达标”多因上游来料不稳或堵包。
安全与合规:执行ISO 10218、ISO/TS 15066(人机协作场景)以及国内相关机械安全标准。风险评估要在设计阶段完成,留好光幕、急停、安全门锁的IP地址和I/O点。
此外要考虑扩展性:预留WMS/WCS接口、未来的扫码/贴标工位、AGV/AMR接驳道口,避免未来改造困难。
四、典型应用与选型建议
在食品饮料、化工、建材、物流分拣等行业,标准码垛集成项目已较成熟。例如:袋装面粉/水泥采用四轴机器人加夹袋抓手,达到700-1000袋/小时;纸箱啤酒/家电采用整层码垛,约1200--1800箱/小时。若工厂多品种小批量,更适合带视觉和丰富垛型数据库的六轴机器人系统。
选型上,企业需求输出“节拍、荷重、物料种类、托型与信息化程度”用于精准预算。找系统集成商时,应重点关注其是否做过同类物料、是否有软硬件一体化能力,以及对堵料、破袋等非稳态工况的处理方案。
五、
码垛机器人集成是典型的系统性工程:来料要稳定、工件要标定、抓放要优化、控制要连通、安全要闭环。单纯关注硬件选型远远不够,只有机械-电气-控制-软件-工艺一体化,才能实现真正高可靠、易维护的自动化码垛生产线。清晰的需求书和成熟的集成团队,远比一台更快一代的机器人本体重要。通过仿真驱动、分层策略设计、全局思维,可以有效提升码垛系统的成功率和投资回报。
如若转载,请注明出处:http://www.thhybj.com/product/37.html
更新时间:2026-10-07 19:44:55